歡迎進入 PawAI 工程筆記
PawAI:基於多模態感知融合之自主尋物與具身互動。
向下滾動
↓
甚麼是PawAI?
1.原廠硬體為基礎的二次開發 2.整合多模態感知、邊緣推理、 ROS2之基礎自主導航 3.一個能走進真實空間的Physical AI
開發歷程
深度攝影機、外接喇叭、變壓器、3D列印外殼、Jetson Orin Nano。
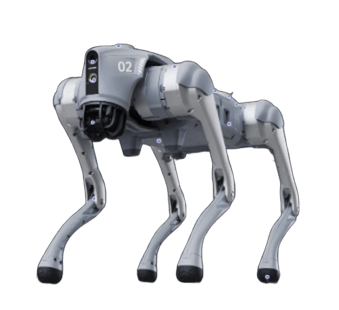
改裝前
原廠 Go2 機器狗。
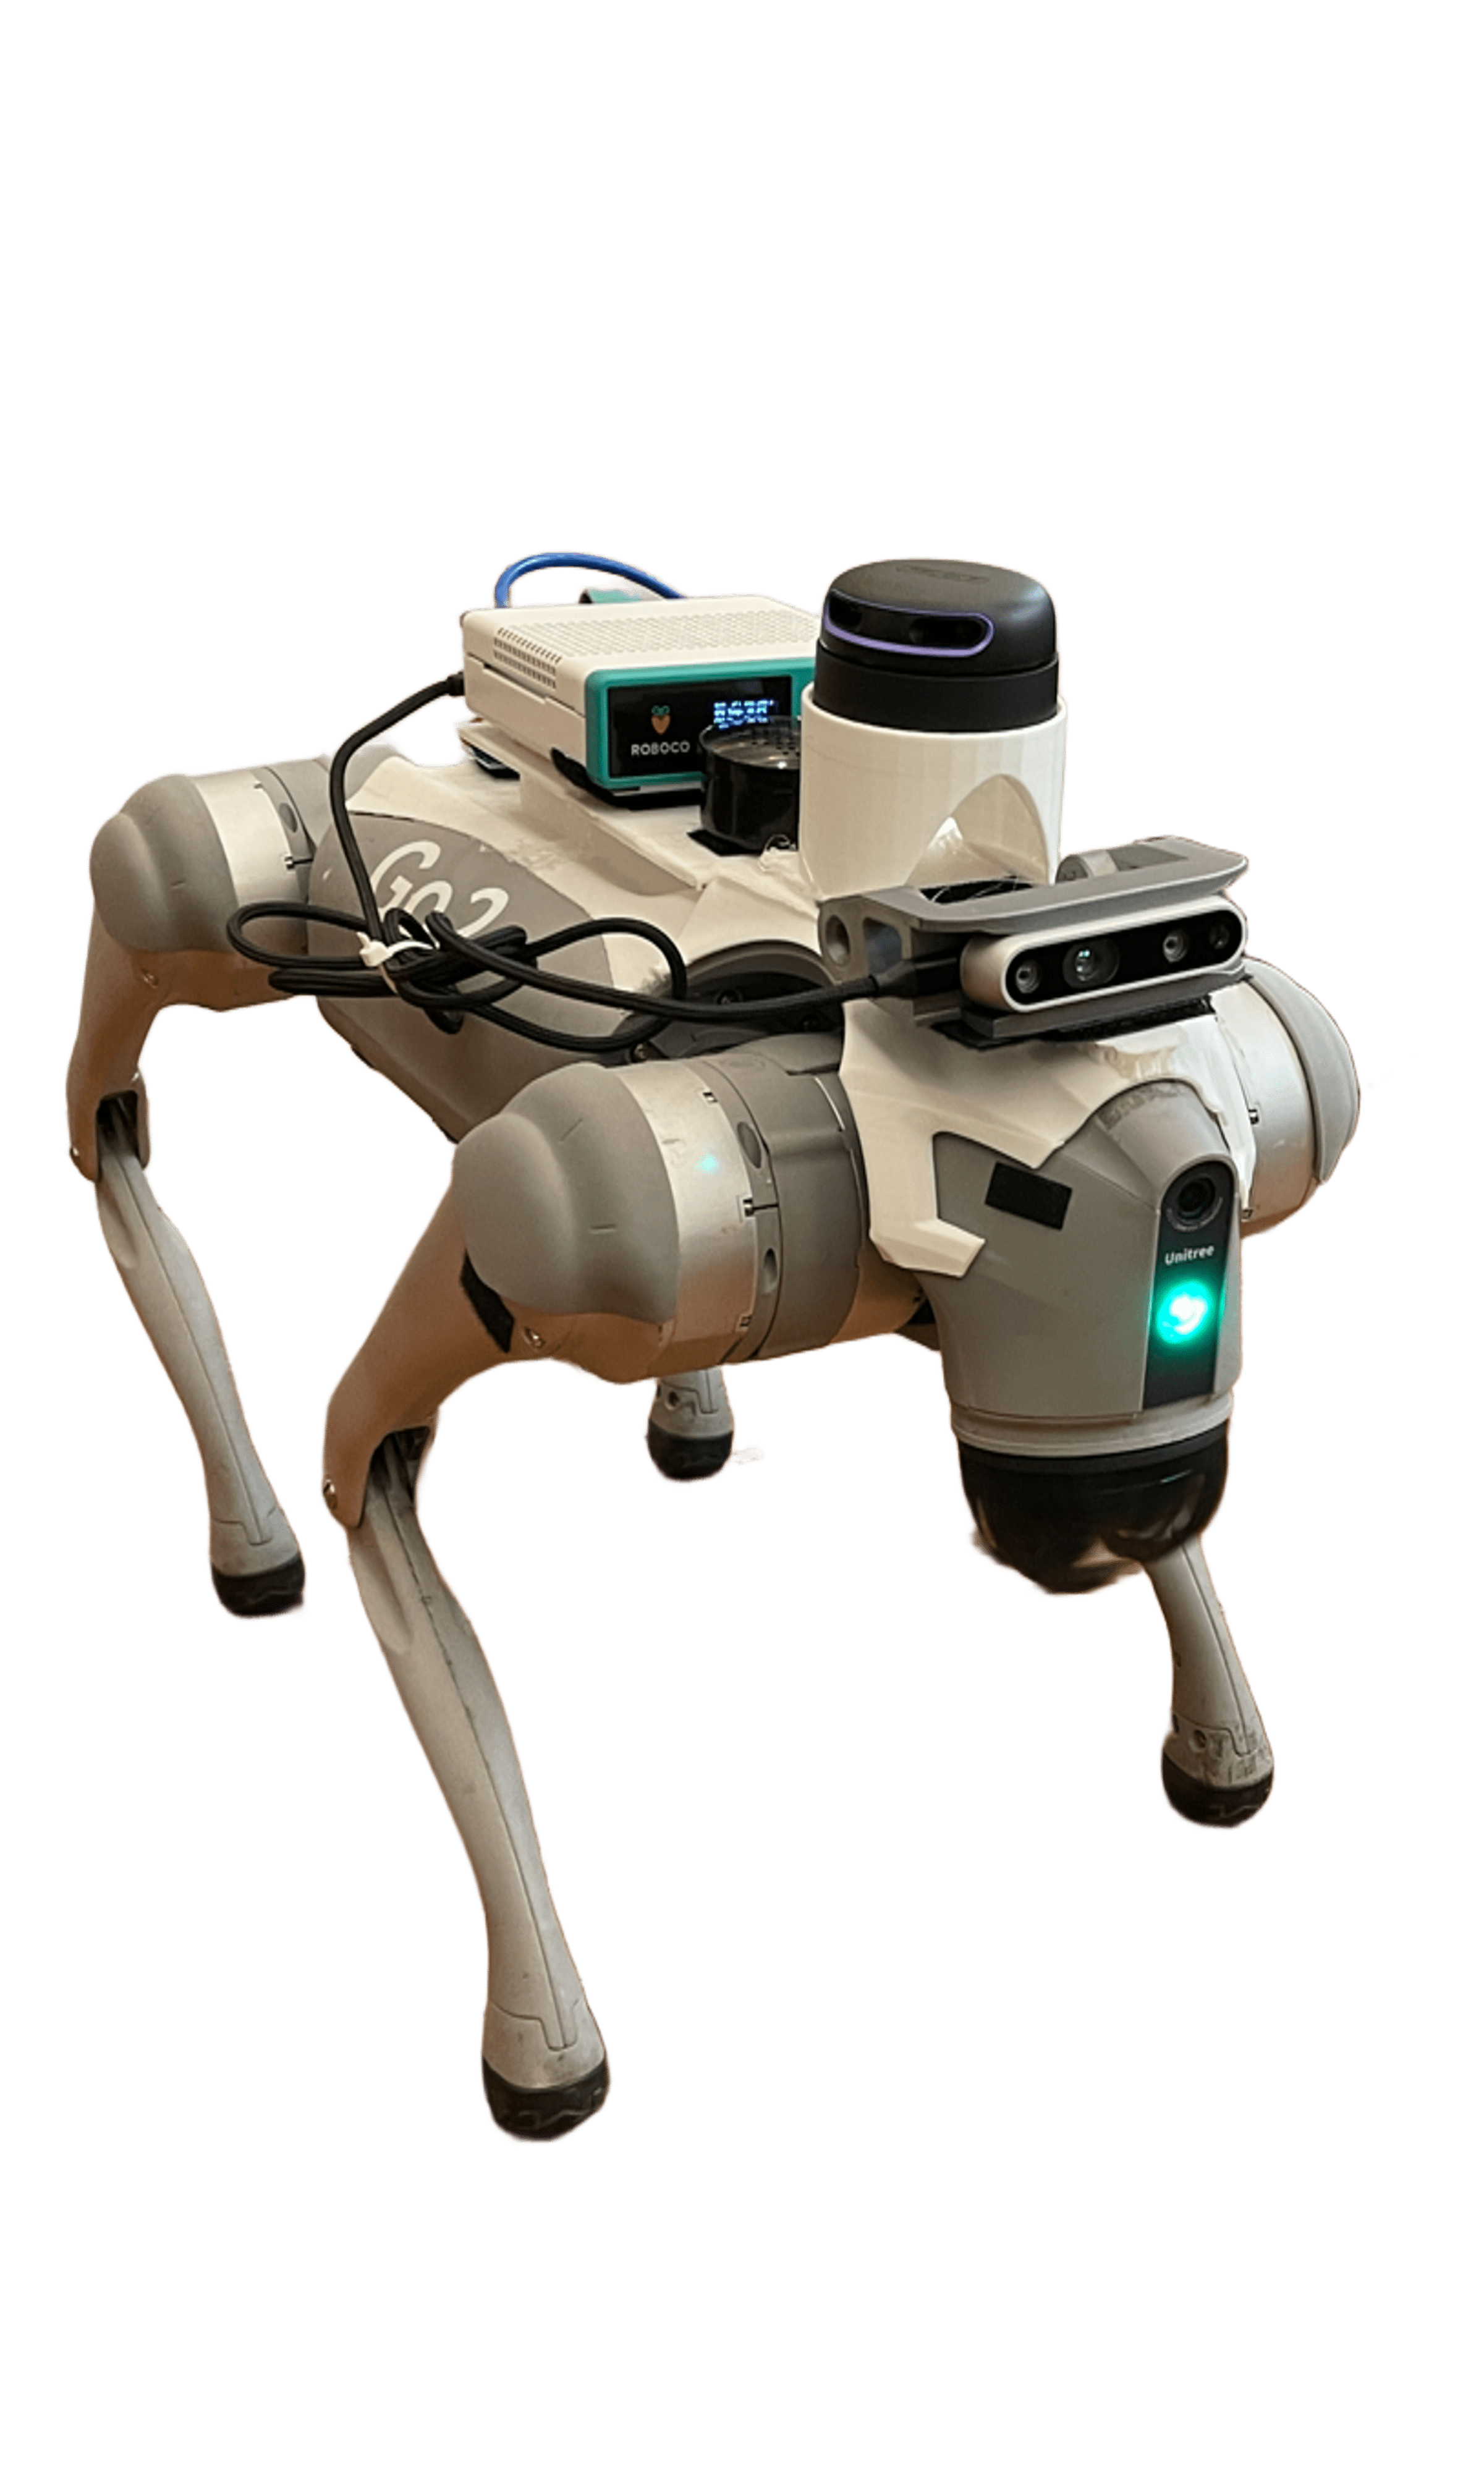
改裝後
加裝深度攝影機、外接喇叭、變壓器、3D列印外殼、Jetson Orin Nano。
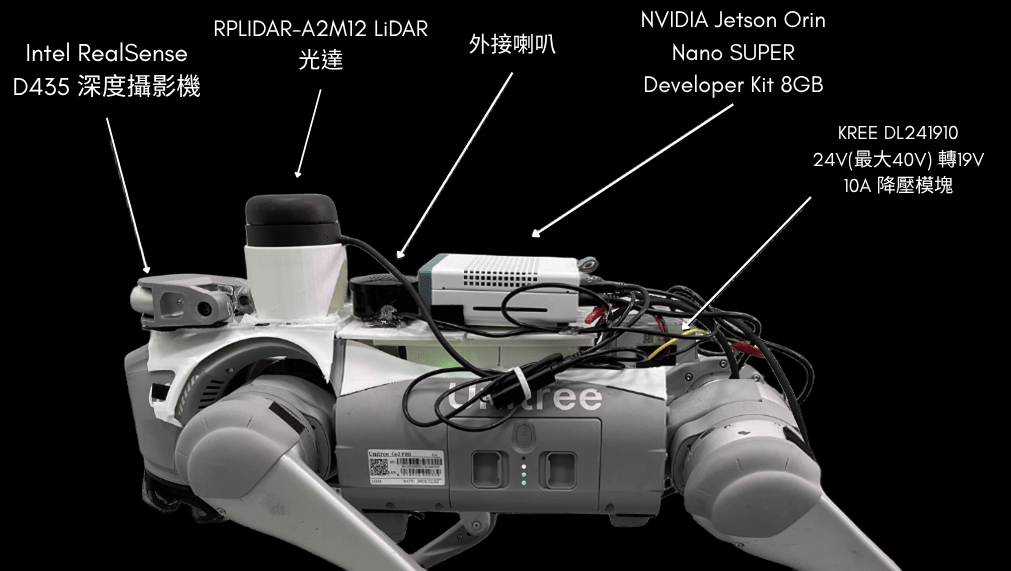
PawAI工程筆記
可追溯、可驗證、可分享、可延續
0+
軟硬體技術介紹
0+
技術介紹
0+
技術探索分享
重要的是
工程筆記承載了開源精神,希望能 被學習、複製、改良、擴散
— PawAI組
PawAI 工程筆記 · 分享知識及技術